01 / 統合信頼性
統合が重要な理由
従来、ソフトウェアとハードウェアの信頼性は別々に分析されることが多くありました。
ソフトウェアチームが着目する項目:
- 欠陥
- 故障
- ソフトウェア品質指標
ハードウェアチームが着目する項目:
- 故障率
- 信頼性
- 可用性
しかし、ユーザーが実際に体験するのはシステム全体の動作です。
ユーザーはソフトウェアの故障とハードウェアの故障を区別しません。
ユーザーが体験するのは、
- システムの故障
したがって、ソフトウェアとハードウェアの信頼性は一体として分析する必要があります。
02 / 統合信頼性
統合における課題
従来のソフトウェア信頼性モデルとハードウェア信頼性モデルでは、異なる前提が用いられてきました。
ソフトウェア信頼性分析が着目する項目:
- 欠陥の発見
- 信頼性の成長
- 故障予測
ハードウェア信頼性分析が通常着目する項目:
- 故障率
- 信頼度関数
- 可用性指標
こうした視点の違いから、両者の統合は困難でした。
FUSIONは、ソフトウェアの運用時の動作をハードウェア信頼性モデルと直接互換性のある信頼性指標に変換し、この課題に対処します。
03 / 統合信頼性
ソフトウェア信頼性の表現
運用信頼性モデリング手法により、ソフトウェアの故障挙動は導入後に安定することが多いと示されています。
これにより、ソフトウェア信頼性を次のような標準的な信頼性工学指標で表せます。
- 故障率(λsw)
- 信頼度 Rsw(t)
- 平均故障時間(MTTF)
- 平均故障間隔(MTBF)
概念的には:
顧客報告の欠陥
        ↓
運用時の故障
        ↓
ソフトウェア故障率 λsw
ソフトウェアの挙動をこの形式で表現すると、従来のハードウェア信頼性モデルと互換性を持つようになります。
04 / 統合信頼性
ハードウェア信頼性の表現
ハードウェア信頼性は通常、次の指標で表します。
- 故障率(λhw)
- 信頼度 Rhw(t)
- 平均故障時間(MTTF)
- 平均故障間隔(MTBF)
多くの電子システムや通信システムでは、故障率一定の仮定によってハードウェアの故障挙動を近似できます。
概念的には:
ハードウェアコンポーネント
        ↓
故障率 λhw
これらの指標がシステムレベルの信頼性分析の基礎となります。
05 / 統合信頼性
共通の信頼性フレームワーク
FUSIONの重要な革新の一つは、共通の信頼性フレームワークを用いてソフトウェアとハードウェア双方の挙動を表現できることです。
概念的には:
ソフトウェア故障率 λsw
            +
ハードウェア故障率 λhw
            ↓
統合信頼性モデル
この変換により、統一されたシステムモデルの中でソフトウェアとハードウェアのコンポーネントを一体的に分析できます。
06 / 統合信頼性
インテリジェントなグラフィカル信頼性モデリング
ソフトウェアとハードウェアの信頼性統合を簡素化するため、FUSIONはインテリジェント・グラフィカル・エディター(iGRED)を提供します。
iGREDを使うと、エンジニアは信頼性計算を手作業で行わず、直感的なグラフィカルインターフェースで信頼性ブロック図(RBD)を作成できます。
このプラットフォームは、次のような一般的なアーキテクチャ向けの事前構成済みテンプレートに対応しています。
- 単一ノードシステム
- 直列システム
- 並列システム
- アクティブ・アクティブ冗長構成
- アクティブ・スタンバイ冗長構成
- k-out-of-n構成
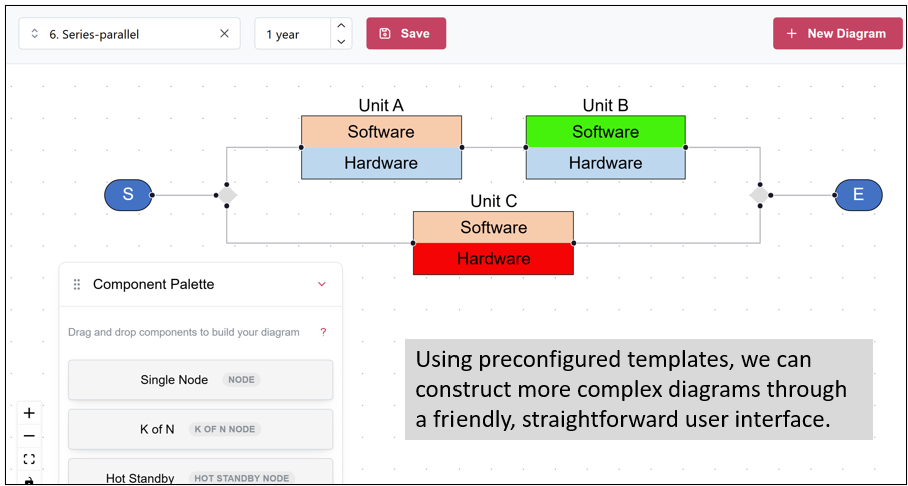
モデル作成を簡素化することで、iGREDは高度な信頼性工学の専門知識がなくても、複雑なアーキテクチャを評価できるようにします。
07 / 統合信頼性
信頼性ブロック図による統合
信頼性ブロック図は、システムアーキテクチャを表す強力な手法です。
各システムコンポーネントには、次の情報を含められます。
- ハードウェア信頼性特性
- ソフトウェア信頼性特性
- 修復情報
- 可用性パラメーター
単一のRBD内にソフトウェアとハードウェアの情報を統合することで、FUSIONは包括的なシステムレベル分析を支援します。
作成したモデルにより、コンポーネントの挙動がシステム全体の性能に与える影響を把握できます。
08 / 統合信頼性
信頼性の自動分析
システムモデルを作成すると、FUSIONはソフトウェア、ハードウェア、システムレベルの信頼性指標と可用性指標をリアルタイムで自動計算します。
エンジニアは次の項目をすぐに評価できます。
- 故障率
- 信頼性
- MTTF
- MTTR
- MTBF
- 可用性
個々のコンポーネントとシステム全体の両方について評価できます。
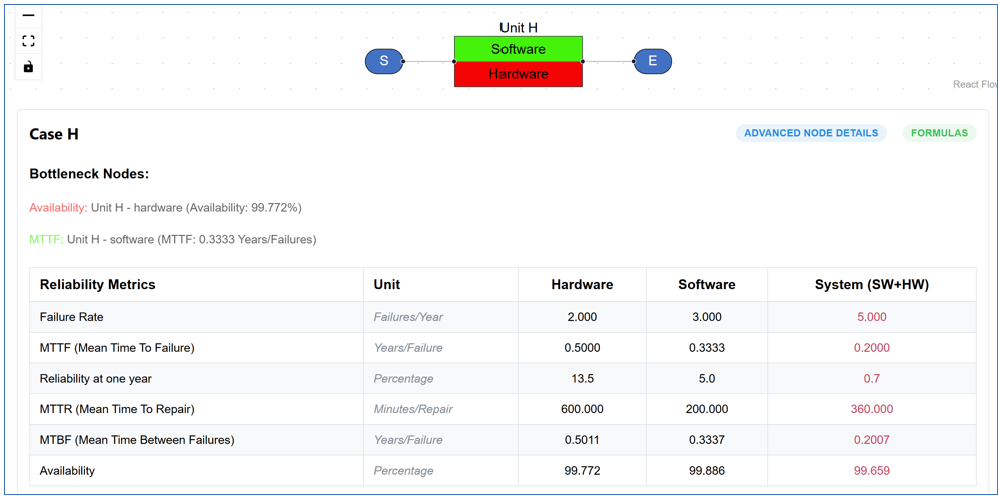
自動計算により手作業の信頼性分析が不要になり、システムアーキテクチャの変更に応じて即座に結果が得られます。
09 / 統合信頼性
統合分析結果の例
図2の例は、ソフトウェアとハードウェアの信頼性情報を組み合わせてシステムレベルの指標を算出する方法を示しています。
出力例:
- システム故障率:年間5件
- システムMTTF:0.20年
- システムMTTR:360分
- システムMTBF:0.2007年
- システム可用性:99.659%
システムアーキテクチャやコンポーネント特性の変更に応じて、これらの指標は自動的に更新されます。
10 / 統合信頼性
統一された信頼性指標
ソフトウェアとハードウェアの信頼性を共通のフレームワークで表現すると、FUSIONは次のシステムレベル指標を計算します。
- システム故障率(λsys)
- システム信頼度 Rsys(t)
- 平均故障時間(MTTF)
- 平均修復時間(MTTR)
- 平均故障間隔(MTBF)
- 可用性
これらの指標は、コンポーネント単位とシステム全体の両方で計算されます。
この機能により、個々のソフトウェア要素とハードウェア要素がシステム全体の挙動にどう寄与するかを理解できます。
11 / 統合信頼性
信頼性ボトルネックの特定
複雑なシステムには、信頼性や可用性全体に不釣り合いなほど大きな影響を及ぼすコンポーネントが含まれることがあります。
FUSIONはこうしたボトルネックを自動的に特定し、システム性能に最も大きな影響を与えるコンポーネントを明示します。
この機能は、エンジニアによる次の取り組みを支援します。
- 信頼性改善の優先順位付け
- 冗長化戦略の評価
- システムアーキテクチャの最適化
- 可用性の向上
- 運用リスクの低減
影響の大きいコンポーネントに注力することで、組織はより効率的に信頼性を高められます。
12 / 統合信頼性
現代のソフトウェア集約型システムを支える
ソフトウェア・ハードウェア信頼性統合は、特に次の分野で有用です。
- Open RANネットワーク
- クラウドネイティブシステム
- エッジコンピューティング・プラットフォーム
- 航空宇宙システム
- 医療システム
- 産業オートメーション
- 半導体製造システム
- 自律型輸送システム
これらの環境では、ソフトウェアとハードウェアの挙動を同時に考慮する必要があります。
13 / 統合信頼性
従来の信頼性分析を超えて
従来の信頼性分析では、ソフトウェアとハードウェアを別々に評価することがよくあります。
FUSIONは、次の要素を統一するフレームワークを提供し、この視点を拡張します。
ソフトウェア信頼性
            +
ハードウェア信頼性
            ↓
システム信頼性
            ↓
システム可用性
            ↓
運用リスク
この統合的なアプローチにより、現代のソフトウェア集約型システムをより現実的に表現できます。
14 / 統合信頼性
可用性モデリングの基盤
ソフトウェア・ハードウェア信頼性統合は、システム可用性分析の基盤となります。
可用性は次の要素だけでなく、
- ソフトウェア信頼性
- ハードウェア信頼性
次の要素にも左右されます。
- 修復プロセス
- 冗長化アーキテクチャ
- 運用構成
ソフトウェアとハードウェアの信頼性を統合すると、複雑な運用システムの可用性を推定できます。
15 / 統合信頼性
エンジニアリング上の意思決定を支援する
ソフトウェア・ハードウェア信頼性統合は、組織による次の取り組みを支援します。
- システム信頼性の評価
- 代替アーキテクチャの評価
- 冗長化戦略の分析
- 可用性の向上
- 運用リスクの低減
その結果、信頼性工学と運用計画を包括的に進められます。
16 / 統合信頼性
今後に向けて
ソフトウェア・ハードウェア信頼性統合は、ソフトウェア品質情報をシステムレベルの信頼性知見へと変換します。
次の手法ページでは、統合されたソフトウェアとハードウェアの信頼性情報を用いて、システム稼働時間、サービス継続性、運用レジリエンスを推定する可用性モデリングを紹介します。
これらの機能が一体となり、統合信頼性工学のためのFUSION™フレームワークの基盤を形成します。